この画像を大きなサイズで見る
胴体もなければ腕もない。まさに手だけの「ロボットハンド」が誕生した。
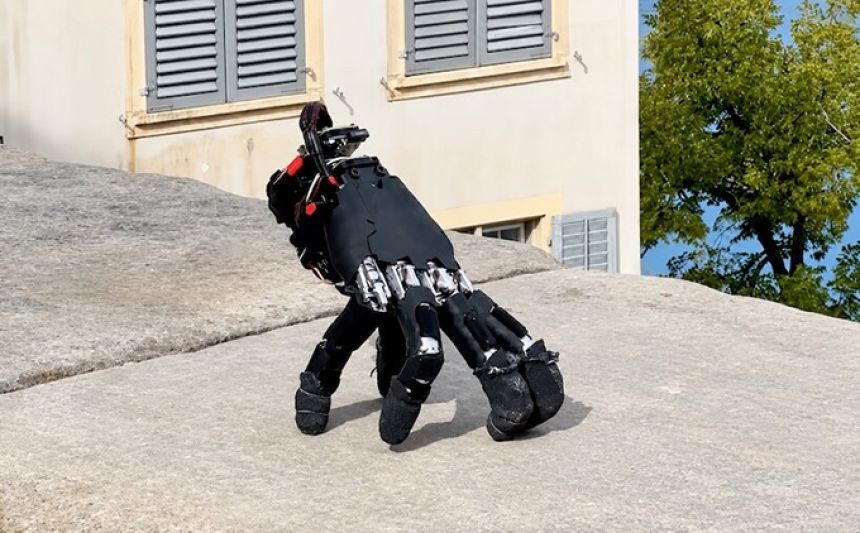
スイスのチューリッヒ工科大学が開発したロボットハンドは、ちょっと不気味なホラー映画風だ。手だけしかない状態で、長さの違う指先を使ってクモのように歩き回る。
歩行だけでなく、キーボードのタイピングや物体の移動など、手としての器用な作業もこなすことが可能だ。
将来的には人間や大型ロボットが入り込めない狭い場所での活躍が期待されている。
この研究成果は、査読前の論文として『arXiv』(2026年9月15日付)で公開された
参考文献:
- ETH robotic hand moves like Thing from The Addams Family - Digitec
手首から先だけで地面を這い回る不気味なロボット
スイスのチューリッヒ工科大学のソフトロボティクス研究室のチームが、ハロウィンの季節にはもってこいの、ユニークだけど不気味なロボットハンドを開発した。
手首から先だけの状態で、指先を使って様々な地面を這い回るのだ。
 この画像を大きなサイズで見る
アメリカのホラーコメディ映画『アダムス・ファミリー』には、体を持たず手首から先だけで動き回る人気キャラクター「ハンド(Thing)」が登場する。
クモのように素早く動き回って、まるで自分の意志を持っているかのように家族の手伝いをする不気味な手だ。
今回開発された黒いロボットハンドが手の甲に機器を背負い、指先で立ち上がって歩く姿は、まさにハンドそっくりだ。
ベースとなっているのは、「WUJI」という5本指の市販ロボットハンドで、この手の甲の部分に超小型コンピューターの「Raspberry Pi Zero 2 W」やモーションセンサー、バッテリーなどを搭載した。
システム全体の重さは818gである。
 この画像を大きなサイズで見る
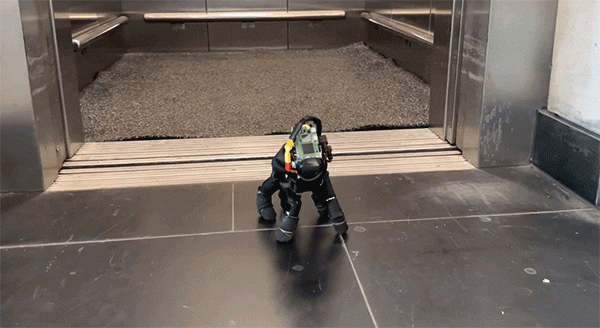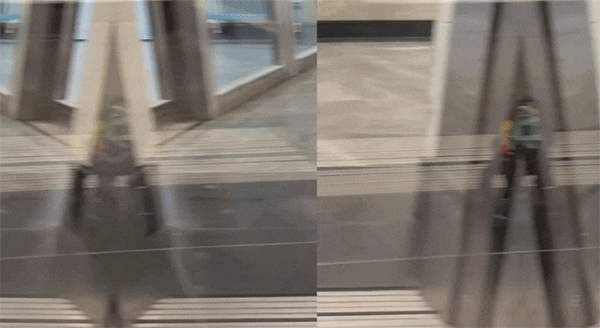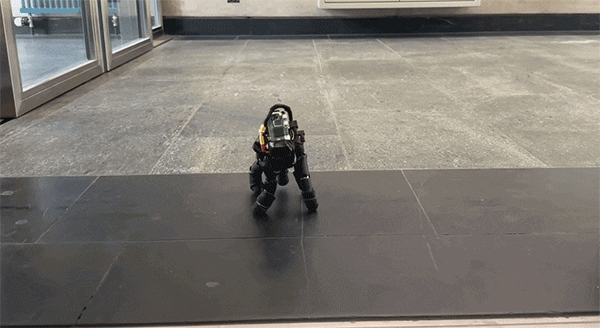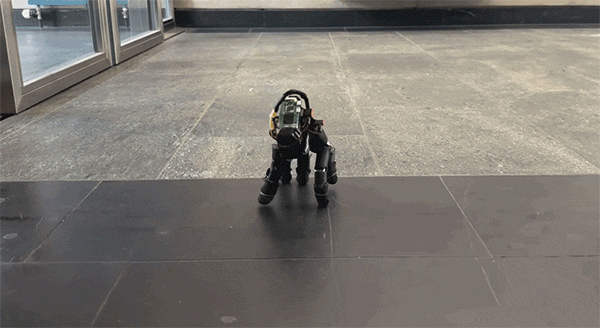
長さの違う指で歩くためAIの強化学習でバランスを習得
人間の手の形をしたロボットを歩かせるのは簡単ではない。
人間の手は親指が他の指と向かい合い、それぞれの指の長さもバラバラである。
この非対称な形は道具を扱うのには便利だが、バランスを取って歩くのには適していない。
これまでにも指で歩くロボットハンドは作られてきたが、バランスを取りやすくするため、指を左右対称に並べるなど手の形を作り変えていた。
研究チームは、人間の手の形を変えずに歩かせることを目指した。
ますはAIの強化学習を用いて、ロボットにバランスの取り方を教え込んだ。
これはシミュレーション空間の中でロボットに何度も動きを試させ、うまく歩けた時に報酬を与える仕組みである。
訓練の結果、ロボットハンドは長さの異なる指をいつ、どのように動かせばいいのかを自ら学習した。
現実世界のテストでは、カーペットや草、砂利、アスファルトなど14種類の異なる表面を歩くことに成功した。
歩く方向は、人がゲーム用のコントローラーで指示している。
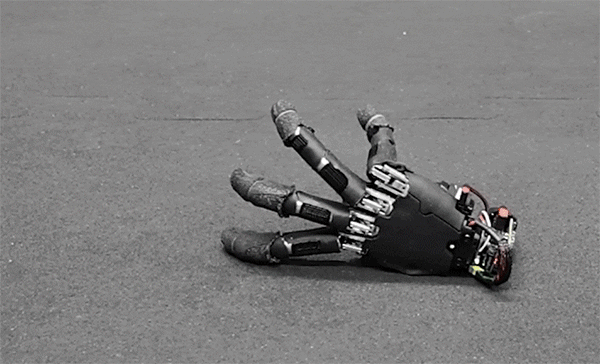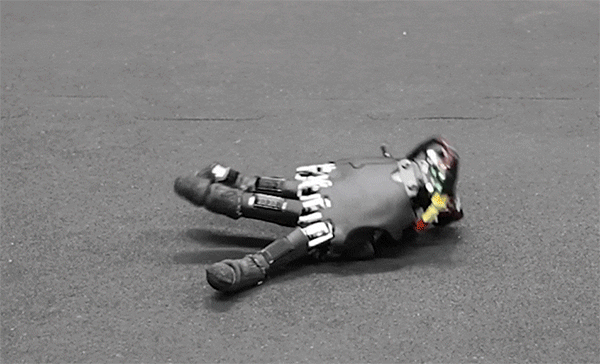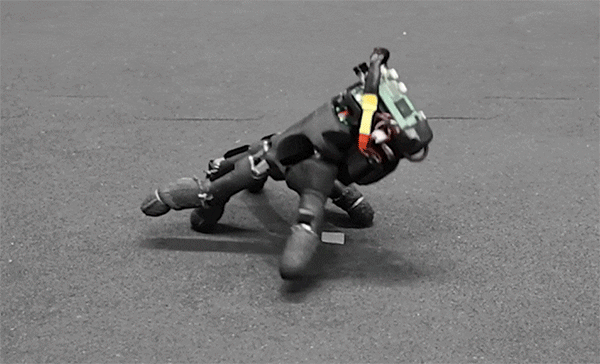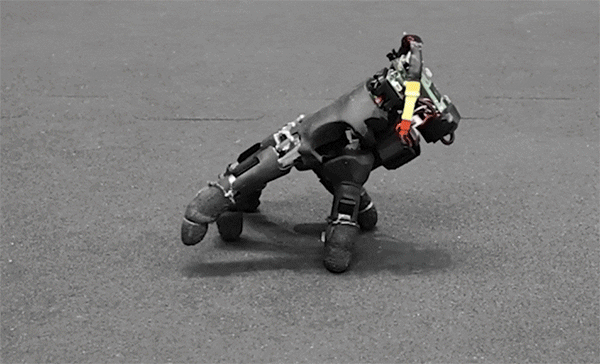
転倒しても25回のうち21回は自力で起き上がることができた。
 この画像を大きなサイズで見る
キーボードも打つ「手」へと早変わり
このロボットハンドはただ歩き回るだけではない。目的地に到着すると、移動に使っていた指は本来の「手」としての役割を取り戻す。
数本の指で体を支えながら、残りの指で小さなキューブを目標の場所まで押して運ぶことができるのだ。
さらにタイピングまでやってのける。
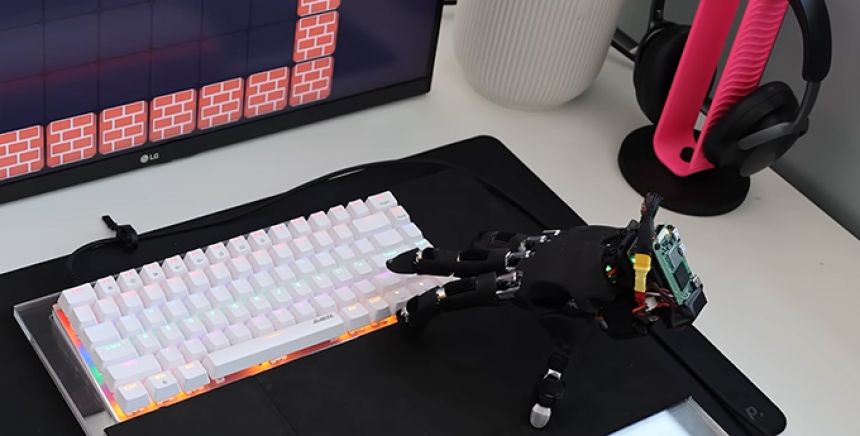 この画像を大きなサイズで見る
カメラを使わない状態でのテストにもかかわらず、指定された32回のキー入力のうち29回、正しいキーを押した。
人が出す指示に従って矢印キーを押し、日本生まれのパズルゲーム『倉庫番』の面をクリアすることにも成功している。
人間や大型ロボットが入れない狭い場所での活躍に期待
この不気味で高機能な手は、人間型ロボットの機能を拡張する目的で開発された。
現在、テスラをはじめとする多くの企業が、人間と一緒に働くロボットの開発を進めている。
将来、こうした大型ロボットが工場などで作業中に、狭くて腕が入らない場所に物を落としてしまう場面があるかもしれない。
そんな時、ロボット自らが自分の手を切り離し、狭い隙間へと這わせる。奥に入り込んだ手は単独でアイテムを回収し、再びロボットの腕へと戻ってくる。
この技術が進歩すれば、人間や大型ロボットには手が届かない場所でも、ロボットが柔軟に作業を行えるようになるかもしれない。
ただしちょっと見た目はホラーテイストだけどね。
【限定生産・ 国内正規品】エレキット サイボーグハンド スペシャルカラーエディション MR-9135P 工作キット 限定生産 国内正規品
このPRリンクから注文に進んだ場合、販売サイトからカラパイアに紹介料が支払われることがあります。紹介料が発生した場合は、サイト運営の継続と記事制作の資金として活用いたします。

References: Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand