
 この画像を大きなサイズで見る
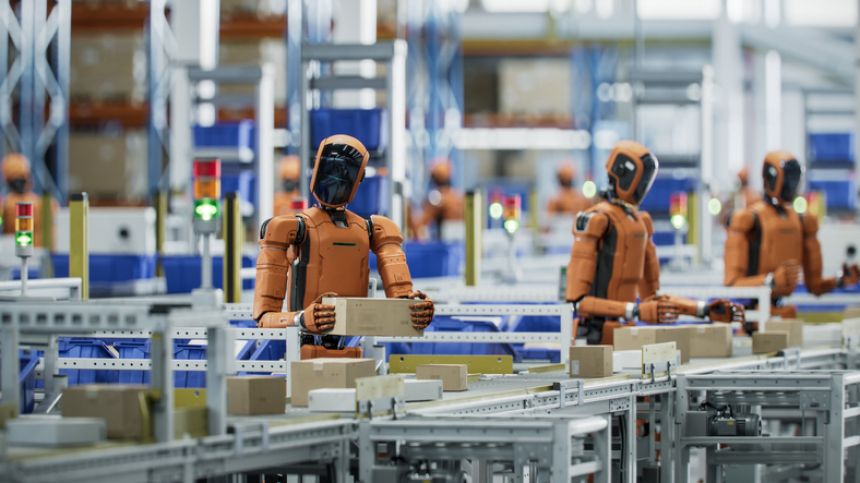
ロボットが人のように滑らかに動く。そんな未来がついに現実に近づきそうだ。
日本の芝浦工業大学、早稲田大学、そして富士通の研究チームが、量子コンピューターを使ってロボットの姿勢制御をより正確かつ効率的に行う新しい手法を開発した。
この方法では、量子ビットに「量子もつれ」という現象を導入し、関節の動きをリアルに再現。
実際の検証では、従来の方法に比べて誤差を最大43%も減らすことに成功したという。複雑な姿勢計算が求められるヒューマノイドロボットや多関節マシンにとって、大きなブレイクスルーとなりそうだ。
この研究は『Scientific Reports journal』誌(2025年8月8日)に掲載された。
ロボットを滑らかに動かすカギは「逆運動学」
ロボットが狙った位置に手や足を正確に動かすには、「逆運動学」という計算が欠かせない。
これは、「この場所に手を持っていきたい」という目標から、各関節がどう動くべきかを求める処理だ。
ロボットが人間や動物のように柔軟に動かないのは、関節の数が足りないことがすでに指摘されている。
かといって関節を増やせばいいという問題ではない。多関節のロボットではこの計算が極めて難しいのだ。
従来の方法では試行錯誤による反復計算に頼らざるを得なかった。
たとえば、人間のように複数の関節を持つ全身ロボットを想定し、17の関節を備えたモデルで動きを計算しようとすると、その処理には非常に多くの時間と計算資源が必要になる。
そのため実際の計算では、関節数を7個程度に簡略化して対応するのが一般的だったが、それでは動きの滑らかさやリアリティには限界があった。
 この画像を大きなサイズで見る
量子ビットと量子もつれで動きの連動性を再現
今回の芝浦工業大学、早稲田大学、富士通の研究では、量子コンピューターを使ってこの課題を解決しようとしている。
ロボットの各部品(リンク)の位置や向きを、量子コンピューターの基本単位である量子ビットを使って表現し、それを量子回路上で処理するというアプローチだ。
量子ビットは、通常のコンピューターが使う「0か1」のビットとは違い、0と1の両方の状態を同時に持つことができる。この性質によって、複雑な計算を一度に効率よく処理することが可能になる。
さらに、研究チームは「量子もつれ」と呼ばれる現象を利用して、ロボットの関節どうしの連動性を再現した。
量子もつれとは、離れた量子ビット同士が深く結びつき、一方が変化すると他方にも影響が及ぶという不思議な性質だ。
これを使えば、ある関節を動かすと、それに連動して他の関節も自然に動くという構造を、量子の世界で再現できる。
こうした量子の特徴を活かすことで、ロボットの動きをよりリアルで滑らかにする新しい手法が実現したのだ。
 この画像を大きなサイズで見る
ハイブリッド計算で精度と安定性を両立
とはいえ、すべてを量子コンピューターに任せているわけではない。
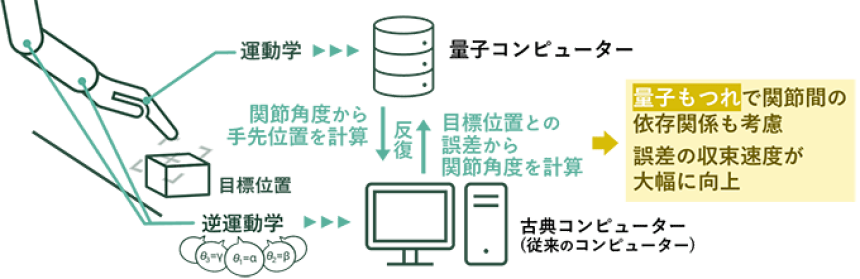
今回の手法では、「順運動学」(関節角度から手足の位置を求める計算)を量子回路が担当し、「逆運動学」はこれまで通り古典的なコンピューターで処理する。量子と古典の“ハイブリッド型”で、それぞれの長所を活かすかたちだ。
この結果、量子シミュレーターを使った検証では、従来に比べて計算回数を大幅に減らしながらも、最大43%の誤差削減に成功。
また、理化学研究所と富士通が共同開発した64量子ビットの実機でも同様の成果が確認されている。人型ロボットの17関節を対象にした複雑な動作の計算でも、およそ30分で実行できるとの試算が出ている。
 この画像を大きなサイズで見る
実用化の道筋も見えてきた
さらに注目すべきは、この技術が「NISQ(Noisy Intermediate-Scale Quantum)」と呼ばれる現在の量子マシンでも利用可能な点だ。
NISQはいわば量子コンピューターの発展途上型で、完全な量子マシンが登場する前に、限られた能力の中でどこまで使えるかを探るための存在だが、特定の問題においてはすでに応用が可能なレベルにある。
今後この技術は、ヒューマノイドロボットや多関節マニピュレータ(人間の腕のように自由に動くことができるロボットアーム)のリアルタイム制御、障害物の回避、エネルギーの最適化といった分野への応用が期待されている。
さらに、量子フーリエ変換などの高度なアルゴリズムと組み合わせれば、さらなる計算スピードの向上も見込まれている。
量子の力で更に人に近づくロボット
人と一緒に働くロボットには、動きの柔軟さや俊敏さが求められる。今回の研究は、そんな未来を見据えた「量子×ロボット」という新たな挑戦だ。
複雑な関節の動きを、量子の世界で解決する。この不思議で革新的なアイデアが、これからのロボティクスの常識を塗り替えていくかもしれない。
References: Global / 量子コンピューターによるロボットの姿勢制御手法を開発





人間のリハビリや、スポーツの反復練習は脳みそと神経系で運動を最適に近づけるのだけど、それが一発じゃうまくいかないんですよね。 うまくいったときとうまくいかなかったときとをフィードバックして改善していくのだけど、早くうまくできる人を才能があると言い、なかなかうまくできない人を不器用と呼び、多くの人はその中間って感じですね。 量子コンピュータで 30 分もかかるのだから人間のトレーニングで時間がかかるのは仕方ないですね。 こういう「ロボットを作って、人を知る」ってのもとても興味深いです。
ロボットダンスがなくなる日
これこそ機械学習が活かせそうなのに量子コンピュータなんだ
人間は素晴らしい
良いぞ日本!頑張れ日本の企業!
ついにロボットまでヌルヌル動く時代に…
これはセクサロイド開発への前進ですぞっ!
これ結局、仕事を増やした分を量子コンピューターのマシンパワーでゴリ押ししてるだけなんで根本的解決には程遠いと思う
それを言い出したら大規模LLMによる生成AIとかも同じだからね
当面の目的を果たせるならそれで良いんじゃないですか?
最近やたらと量子コンピュータでどうのこうのという記事を見かけるがいつのまに商用一般利用が確立したのやら。
スペック的にすごいコンピュータってのを前提にしてその内できるようになるって言ってるだけ?
でも人型ロボのエネルギーロスは多そうだな
いまの量子コンピュータは小型でもスリムなドラム缶くらいあるので
人型というか大きさに収まるのは難しい
おそらくボディにケーブルを繋いで動かしていたのだろう
性能だけの話と聞いておこうか
搭載自律は先の先のこと、ダウンサイジングのほうも進めないといけない(もちろんコストも)
> 量子ビットは、通常のコンピューターが使う「0か1」のビットとは違い、0と1の両方の状態を同時に持つことができる。
この説明すら理解不能なのはワイだけなんか…と絶望するorz
工場のロボはなめらかである必要は無い、とことん工数に合わせた簡略化した動きで良い。
てかロボットにそこまで人の動きを真似させるメリットってあるのかね?
いや、どちらも出来るのが理想なのか?
まあ、直線的なガッガッって動きすると人は関節痛めたり疲れたりするけども。
人型ロボも人間にほど近くなると、そういう悩みが出るのかね?
シリコンとか加工するなら滑らかに動き、かつ衝撃を与えない方がいいだろう
滑らかでなくてもいい現場はあるが、ロボが滑らかさを目指す必要はあるんだよ
特定の動きをする部位や負荷がかかりやすい部位が先に劣化するだろうからそれを緩和するために重い物持ち上げた後は肩を回してコリをほぐすような動きが追加されたりしてなw
久しぶりに先端技術の紹介で日本がメインになっている
私には知識も知能も無いので何もできないが頑張ってほしい