 この画像を大きなサイズで見る
生きた筋肉細胞と柔軟なゲルを組み合わせた、極薄の水泳ロボットが誕生した。
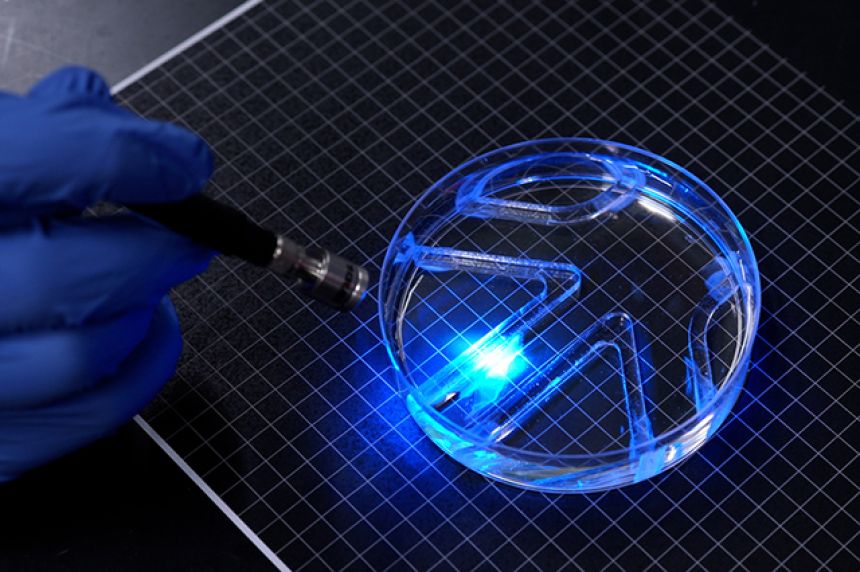
米マサチューセッツ工科大学の研究チームが開発したこのバイオハイブリッドロボットは、光を当てるとマウスの筋肉細胞が収縮し、自らヒレを動かして水中の迷路を泳ぐことができる。
筋肉細胞は研究室で培養されたマウス由来の細胞で、従来のロボットよりも少ない細胞で安価に作れる可能性があり、将来的には、従来の機械には向かない繊細な環境での調査などへの応用が期待されている。
の研究成果は『Advanced Functional Materials』誌(2026年9月29日付)に掲載された。
参考文献:
- Powered by muscle cells, a paper-thin robot swims through watery maze | MIT News | Massachusetts Institute of Technology
光で動く生きた筋肉とゲルで作られた極薄ロボット
泳ぐためには多くの筋肉が必要になる。だが、設計が適切であれば1列に並べた筋肉細胞だけでも水の中を進む力を生み出せる。
マサチューセッツ工科大学(MIT)の研究チームは、生きた筋肉細胞を動力とする薄型遊泳ロボットの設計を発表した。
このロボットの「骨格」は、チューインガムほどの大きさの、液体と固体の中間に位置し、形を保ちつつも柔らかい性質を持つ「ゲル」の膜でできている。
ゲルの左右半分がロボットの「ヒレ」になっており、各ヒレは髪の毛1本よりもはるかに薄い、生きた筋肉細胞の層で覆われている。
筋肉細胞は、1977年にマウスの筋肉から作られて以来、世界中の研究室で増やし続けられている細胞を培養したものだ。
これらの筋肉細胞は、光に反応して収縮するように遺伝子操作されている。
そのため、研究者が片方のヒレに光を当てると表面の筋肉が反応し、ヒレ全体が羽ばたいてロボットを水中で引っ張る力を生み出す。
ロボットはモーターや電池などの電子部品を一切積んでおらず、動力は筋肉細胞が縮む力だけだ。
 この画像を大きなサイズで見る
ヒレを動かし水中の迷路を泳ぎ切る
ロボットのヒレ1枚の大きさは、長さ15mm、幅7mm、厚さ0.5mmしかない。
研究の著者であるリトゥ・ラマン准教授は、「空気中とは異なり、水中を移動するには大きな力が必要です。このロボットはそのサイズの割に非常に力強いのです」と語る。
左右のヒレにさまざまな間隔で交互に光を当てることで、研究者はロボットの進行方向と速度を制御できる。
 この画像を大きなサイズで見る
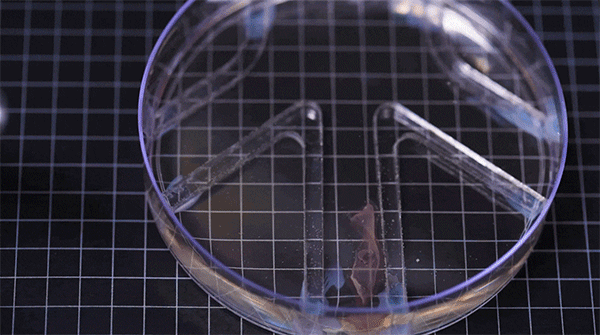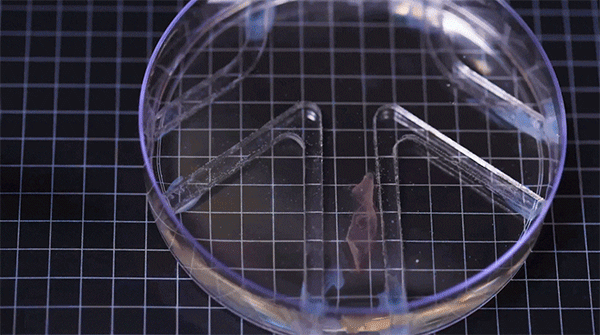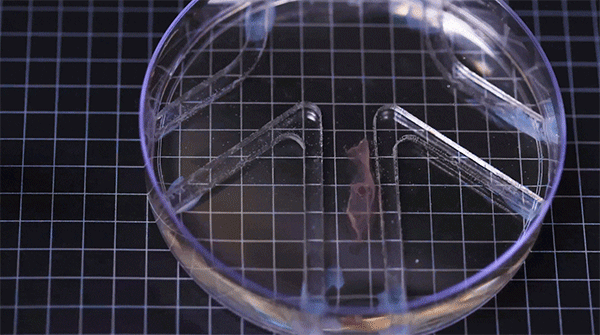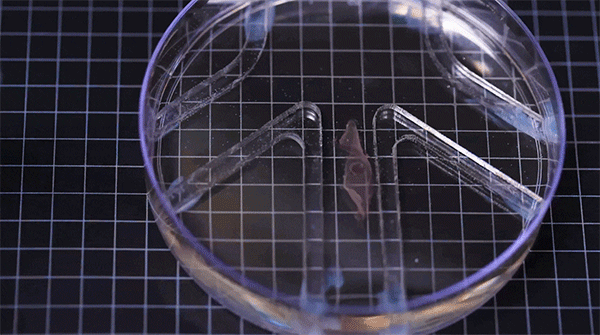
実際に水の入った大きなシャーレの中でテストしたところ、紙のように薄いロボットは研究者が手で動かす光を追いかけ、単純な迷路を旋回しながら泳ぎ切った。
最高速度は1分間に体長の約4倍の距離だった。
オリンピックの水泳選手と比べればカタツムリのようなペースだが、ほぼ同じ速さでのんびり海を泳ぐカグラザメ科のサメとは肩を並べる速度だ。
 この画像を大きなサイズで見る
硬いゲルと四角い溝が筋肉の力を最大化する
十分な力を生み出すために不可欠だったのが、筋肉細胞を成長させる土台となるゲルの最適化だ。
研究チームの以前の研究では、非常に柔らかいフィブリンゲルを使用していたため、筋肉細胞が収縮した際にゲルが縮んでしまった。
そこで研究チームは、組織工学でよく使われる、ゼラチンを原料にした硬めのゲルを採用した。
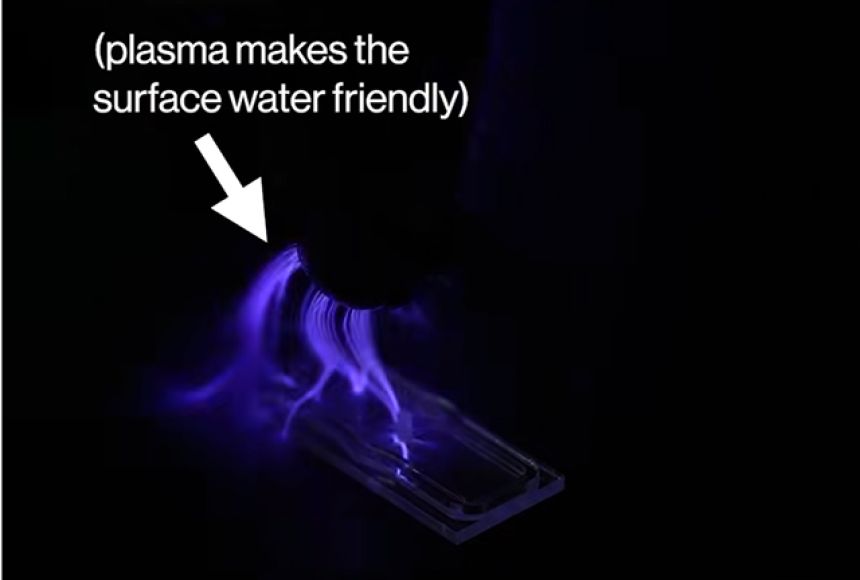
さらに、ゲルの表面にさまざまな形状の溝を型押しして実験を繰り返した。
その結果、細胞は丸みのある溝よりも四角い溝の中で整列して定着することが判明した。
細胞がきれいに整列すると強い繊維に融合しやすくなり、より協調的で強力な筋肉組織が形成される。
硬いゲルは筋肉に引っ張られても縮まず、筋肉は30日以上働き続けた。
さらに1日15分、光の点滅で筋肉をトレーニングしたところ、ヒレの振れ幅はトレーニングしなかった筋肉の4倍になった。
生きた筋肉ならではの柔軟さで環境調査に利用
生きた細胞と人工物を組み合わせた「バイオハイブリッドロボット」は、世界中で研究が進められている。
手足を動かすときに使う「骨格筋」の細胞で動くロボットの場合、細胞を大量に集めて立体的な厚い筋肉に育ててから使うため、作るのに何百万個もの細胞が必要だった。
今回の極薄でかさばらない設計は、より少ない細胞数で作ることができるため製造コストを抑えられ、効率的に動かせる可能性がある。
また、生きた組織は、柔らかく、周囲の変化に反応し、自分で傷を治せるという強みがある。
ラマン准教授は、筋肉を動力源とするロボットが将来、従来の機械には向かない壊れやすい環境や予測のつかない環境の探査のような、繊細な作業をこなせるようになると期待を寄せている。
今の遅い泳ぎのままでも、水中の環境モニタリングには使えるかもしれないという。
今後の課題は、体の設計をさらに最適化し、より速く泳げるようにすることだという。
【26年5月発売】ルンバ(Roomba) Plus 575 Combo ロボット + AutoWash™ 充電ステーション アイロボット(iRobot)【水拭き両用/薄型小型/パワフル吸引力25,000Pa/隅まで届く清掃/全自動ステーション/自動ゴミ収集/モップ洗浄・乾燥/洗剤自動投入/マッピング/障害物回避/アプリ操作/R285060】【Amazon.co.jp限定】
このPRリンクから注文に進んだ場合、販売サイトからカラパイアに紹介料が支払われることがあります。紹介料が発生した場合は、サイト運営の継続と記事制作の資金として活用いたします。

References: DOI.10.1002/adfm.78065